Aurora Rocketry
Software di volo e telemetria per Borealis e Nemesis
Project manager del software di avionica · Borealis (2024) e Nemesis (2025) · team di 7 persone
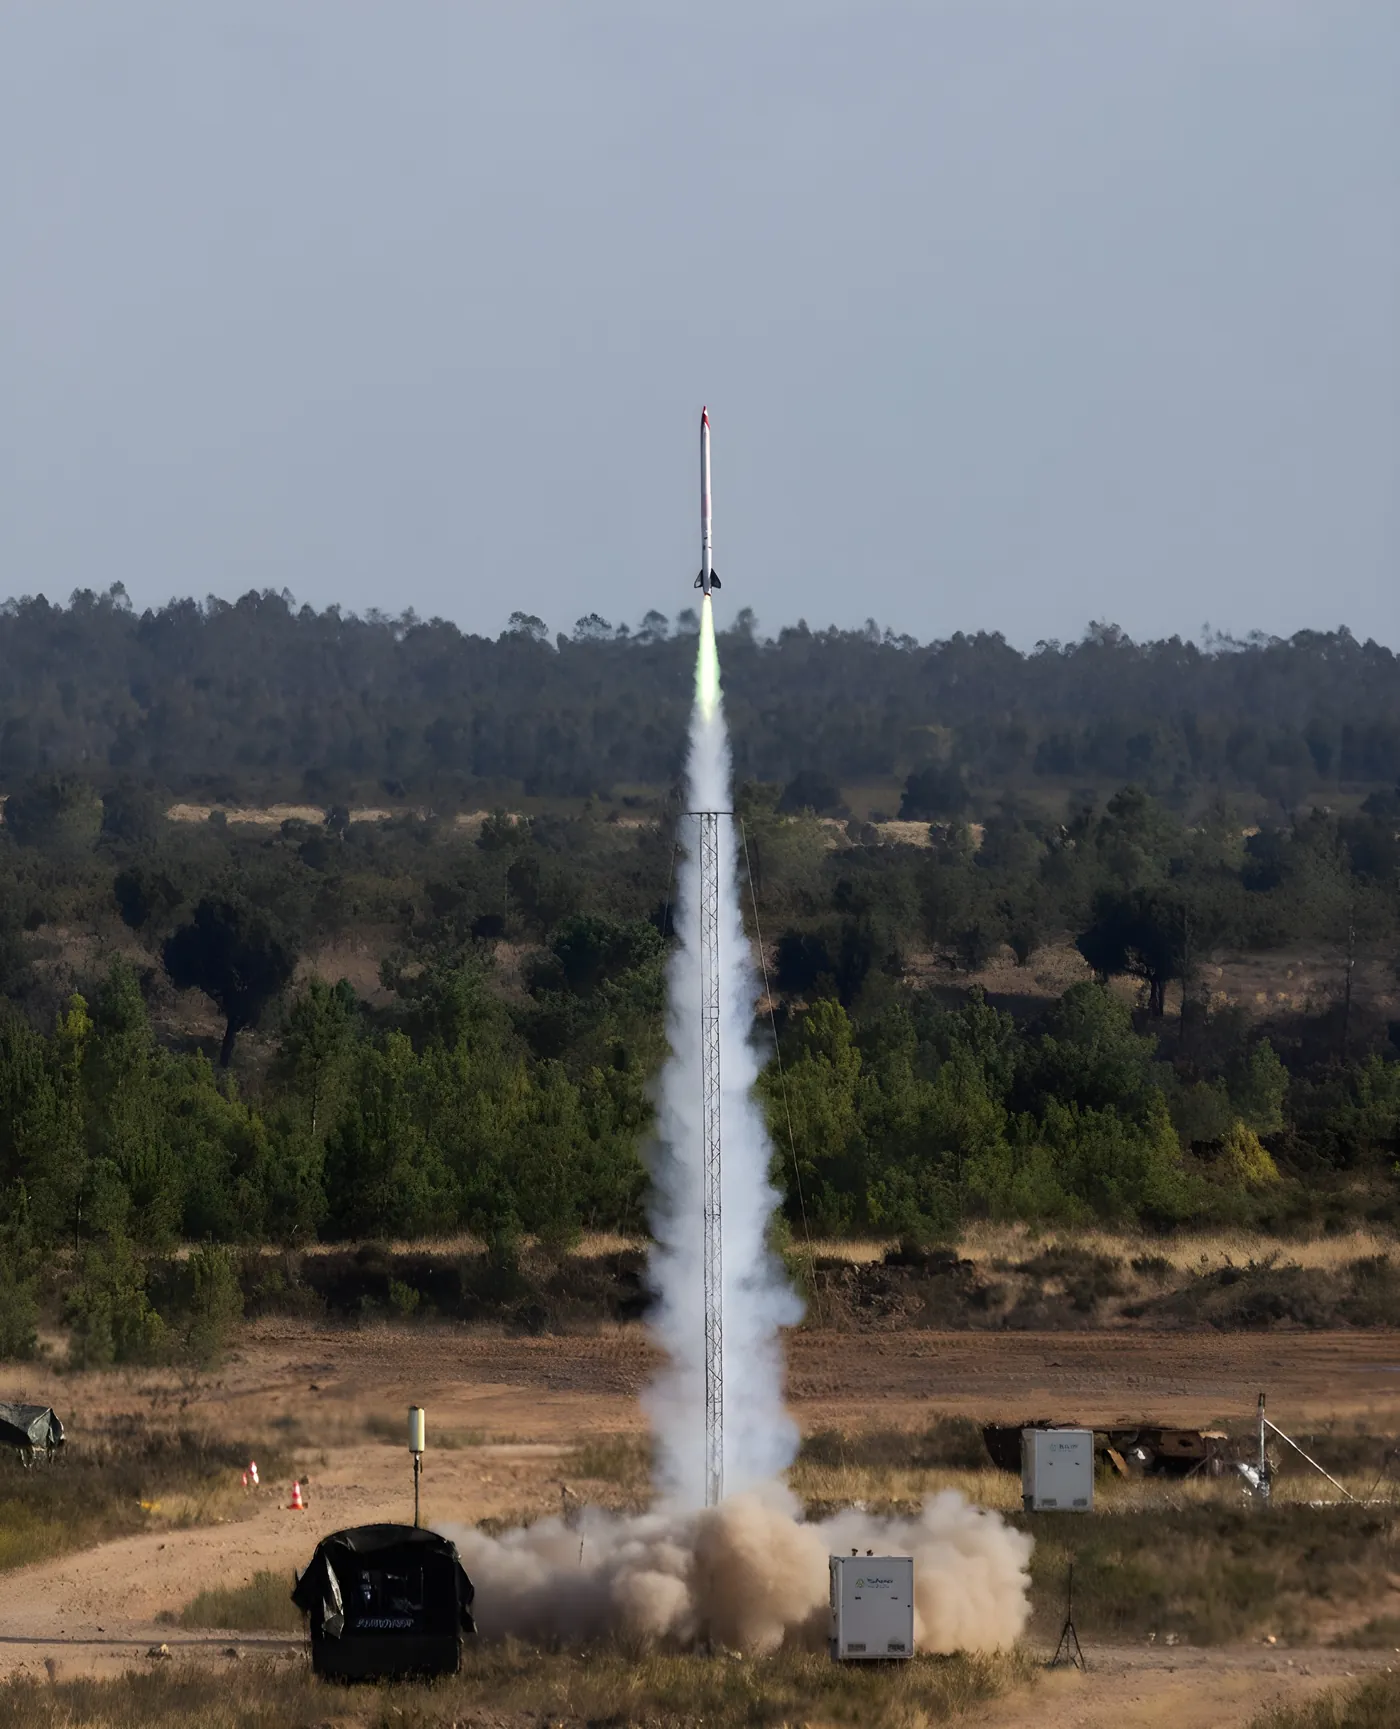
Aurora Rocketry è nata nel 2024. Borealis, il nostro primo razzo, era un veicolo di test progettato per arrivare a 1.500 m. Nel 2025 è arrivato Nemesis, il primo razzo da competizione, progettato per portare un payload di 1 kg a 3.000 m. È stato lanciato a EuRoC 2025, la European Rocketry Challenge.
Su entrambi sono stato il project manager del software di avionica, con un team di sette persone. Il flight computer di Borealis e la sua telemetria sono l'argomento della mia tesi triennale.
Borealis: il flight computer
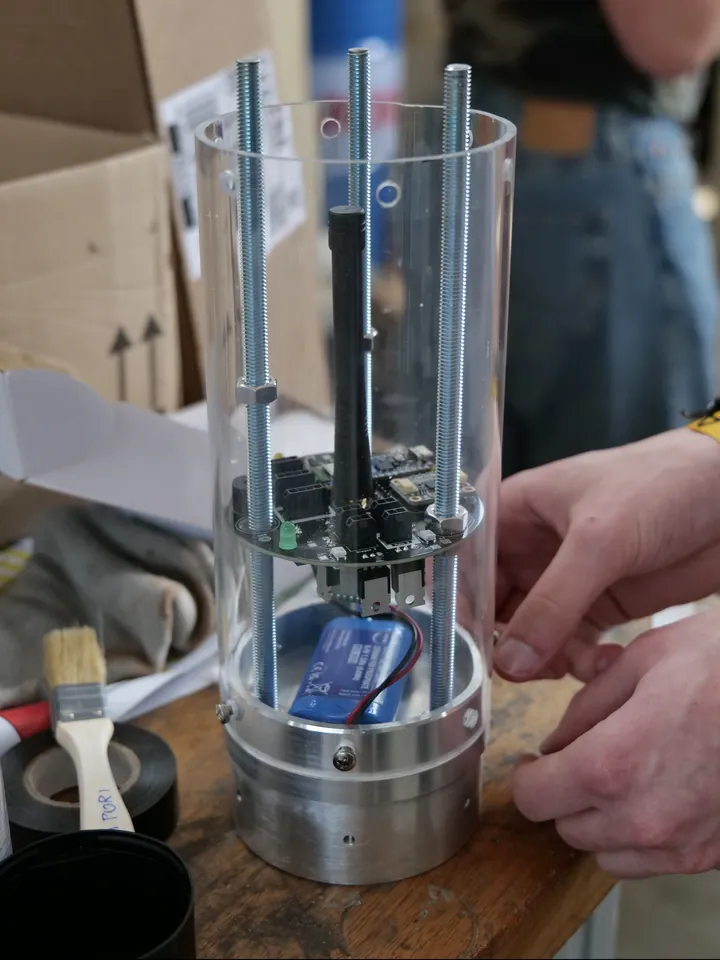
Il flight computer di Borealis è basato su un ESP32-S3 montato su un Arduino Nano ESP32, su schede nere rotonde: un modulo sensori e un modulo attuatori che aziona le cariche pirotecniche. Un Extended Kalman Filter combina la IMU con due barometri collegati a una presa statica, per stimare orientamento, velocità verticale e altitudine. Il filtro corregge la deriva della IMU e attenua il rumore dei barometri.
Quando la velocità verticale si annulla e il razzo inizia a scendere, rileva l'apogeo e apre il paracadute drogue. Il principale si apre a 450 m.
| MCU | ESP32-S3 (Arduino Nano ESP32) |
|---|---|
| IMU | Bosch BNO055 |
| Barometri | 2 × Adafruit MPRLS |
| Fusione | Extended Kalman Filter |
| Radio | EByte E220-900T22D, 868 MHz |
| Recupero | Drogue all'apogeo, principale a 450 m |
Borealis: la telemetria
Il collegamento è unidirezionale, punto a punto: un modulo LoRa E220 sul razzo, un altro alla ground station su un ESP32-S3 che inoltra tutto a un portatile. A terra c'è un'antenna Yagi direzionale e nessun sistema di inseguimento, quindi qualcuno deve puntarla a mano verso il razzo.
Il corpo del razzo è in alluminio, che blocca le onde radio, quindi la electronics bay sta dietro una finestra in PMMA. I dati di volo finiscono in un oggetto JSON, vengono compressi in delta, divisi in pezzi che stanno in un frame LoRa, e ogni pezzo riceve un piccolo header e un CRC. La ground station rimette i pezzi in ordine, ricostruisce il messaggio e scarta quello che resta incompleto dopo un timeout.
Nei test in campo aperto il collegamento ha tenuto oltre i 2 km, con un throughput medio di circa 640 byte al secondo. Quello che non sapeva fare era recuperare un pezzo perso. Aggiungerlo senza sprecare tempo in aria è diventato LAMP.
Nemesis
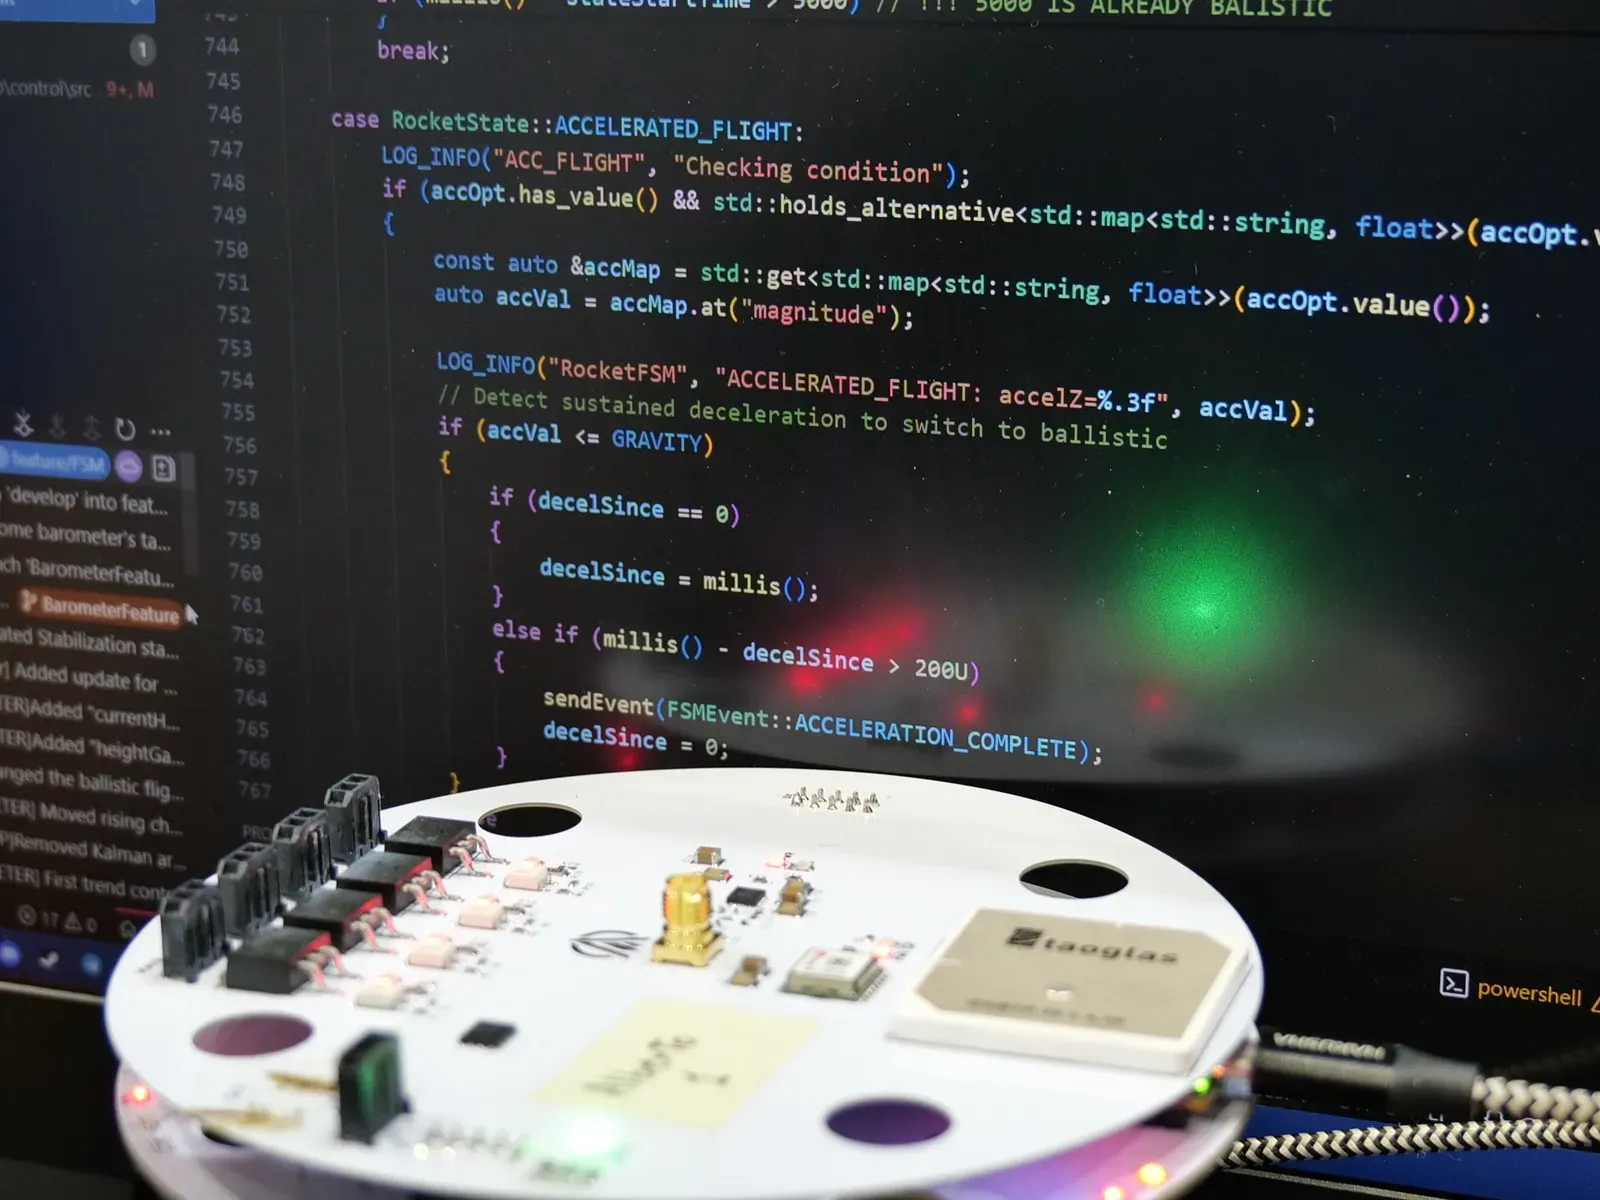
Per Nemesis l'avionica è passata alla scheda bianca rotonda della foto, e il software di volo è diventato una macchina a stati con 12 stati, dalla calibrazione sulla rampa al razzo recuperato. Il codice sullo schermo è la transizione che chiude il volo propulso: aspetta un calo prolungato dell'accelerazione prima di passare alla fase balistica. I paracadute partono all'ingresso in apogeo.
A terra
- 0inactive
- 1calibrating
- 2ground services
- 3ready for launch
Volo
- 4launch
- 5accelerated flight
- 6ballistic flight
- 7apogee
Recupero
- 8stabilization
- 9deceleration
- 10landing
- 11recovered
Nemesis a EuRoC 2025
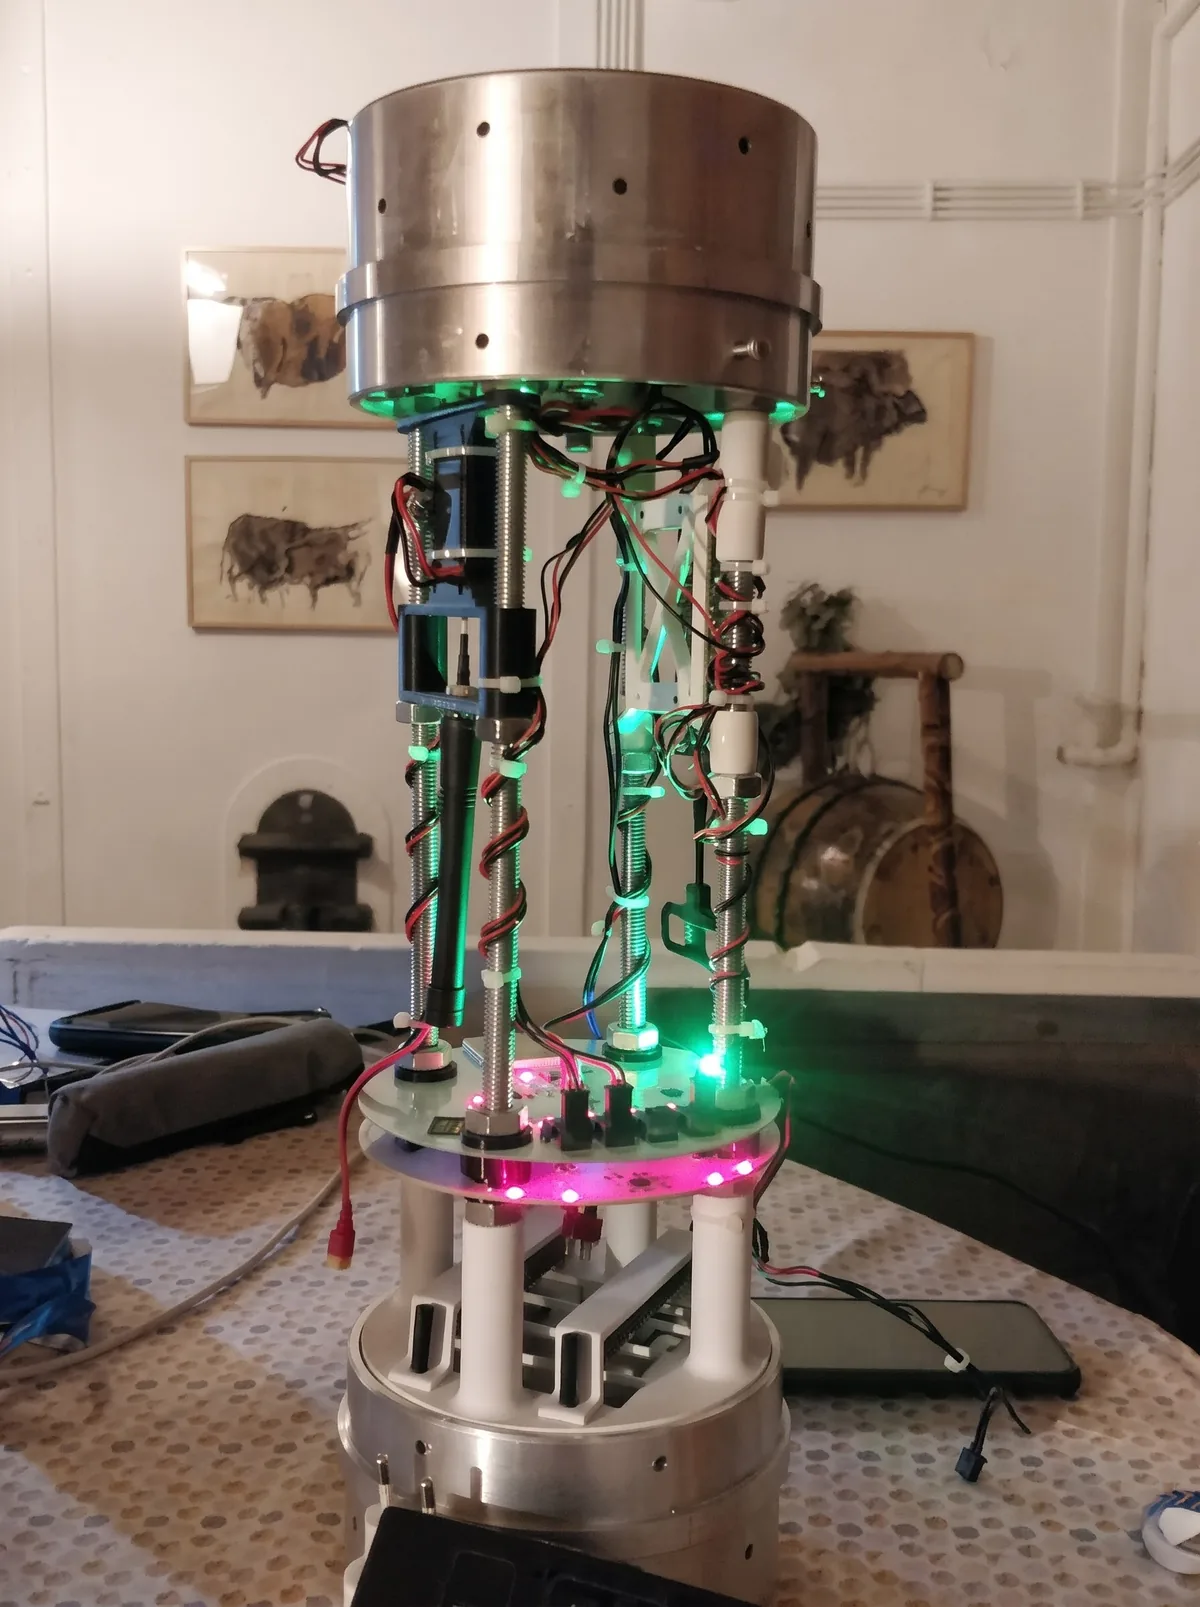
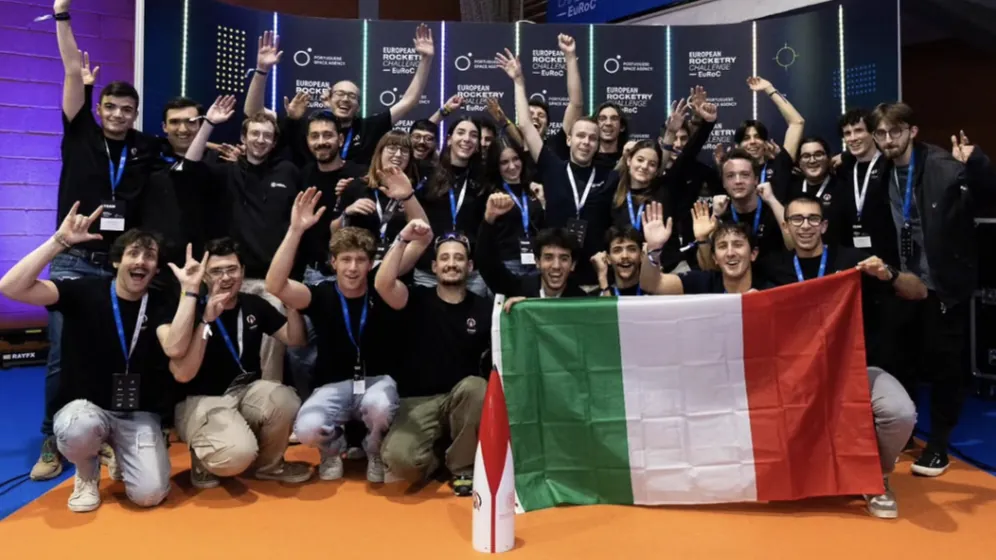
Nella electronics bay la nostra scheda ha volato accanto a un secondo flight computer indipendente: uno commerciale, basato su Cats Vega. Nemesis è stato lanciato a EuRoC 2025, e il software del razzo successivo raffina questo: la base e gli stati sono gli stessi.
Prossimo: LAMP → Trasferire tanti dati su LoRa