Scrivo software embedded: per lo più C++ su ESP32, per lo più per cose che dovrebbero volare.
Sono stato il project manager del software di avionica per i primi due razzi di Aurora Rocketry, il team studentesco di razzi dell'Università di Bologna, e faccio ricerca su come trasferire tanti dati su LoRa senza sprecare tempo in aria. Frequento la magistrale in Ingegneria e Scienze Informatiche a Bologna, e ho passato la primavera del 2026 in Erasmus a Reykjavík.
Di giorno faccio lo sviluppatore in un'azienda che produce software gestionale. Meno emozionante dei razzi, lo so. Il piano a lungo termine è avere del codice mio in orbita prima dei 32 anni.
Aurora RocketrySoftware di volo e telemetria per Borealis e Nemesis
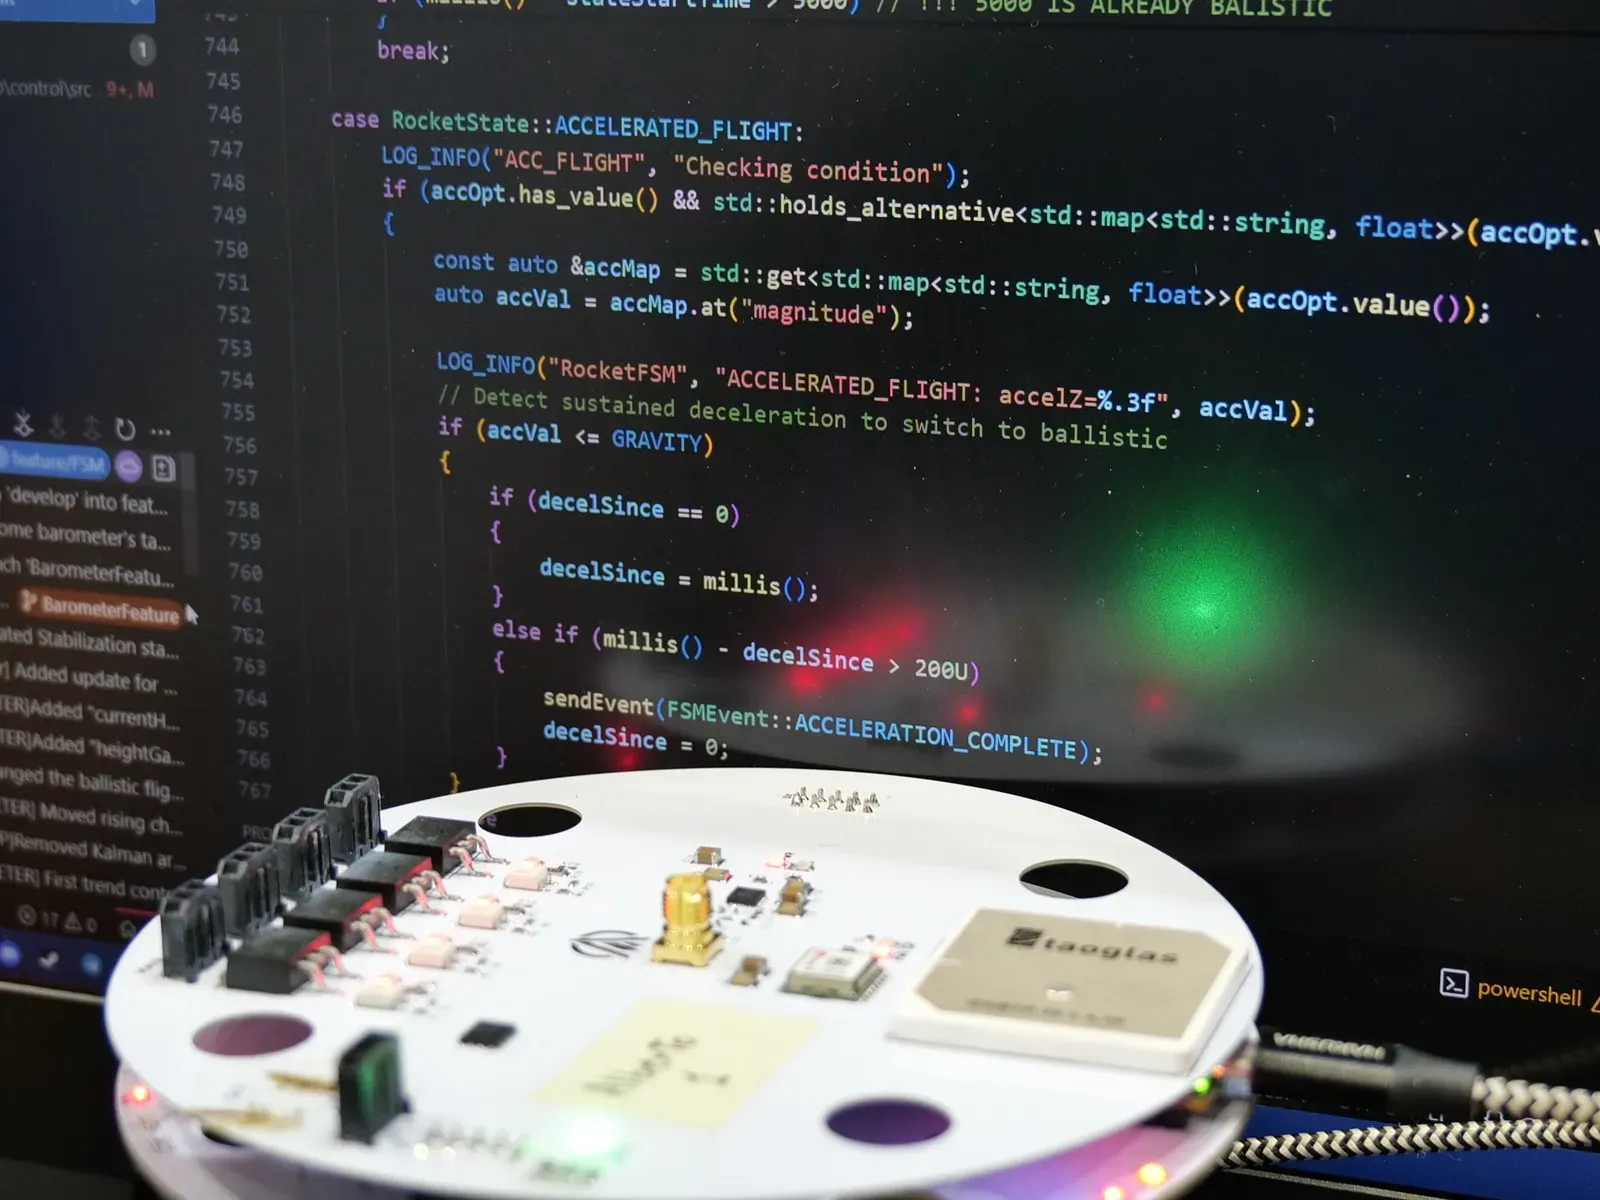
Aurora Rocketry è il team studentesco di razzi dell'Università di Bologna. Sono stato il project manager del software di avionica per i suoi primi due razzi, Borealis nel 2024 e Nemesis nel 2025, con un team di sette persone. Il flight computer di Borealis e la sua telemetria LoRa verso terra sono diventati la mia tesi triennale. La scheda bianca rotonda qui sotto è quella di Nemesis.
La scheda di avionica di Nemesis, con la macchina a stati di volo sullo schermo. Foto: Aurora Rocketry.
Un frame LoRa contiene circa 255 byte, quindi un log di volo va spedito a pezzi. L'approccio classico aspetta un ACK dopo ogni pezzo. LAMP manda una raffica e riceve un'unica bitmap con quello che manca. In ns-3, in canale urbano a SF7, questo vuol dire 4,6 km di portata con il 90% dei pacchetti consegnati, contro 3,4 km dello stop-and-wait. Sto scrivendo il paper con il Prof. Andrea Piroddi.
header 9 Bpayloadcrc16 2 B
stop-and-wait
0ack1ack2ack3ack4ack5ack
LAMP
01234567sack 111011113
In alto: un pezzo in trasmissione. Sotto: il pezzo 3 va perso. Lo stop-and-wait paga un ACK per pezzo; LAMP una bitmap per raffica, e ritrasmette solo il pezzo 3.
Ho fatto reverse engineering dei moduli RF di poltrone smart per cinema e ho scritto un simulatore dell'intero sistema, per testare la piattaforma IoT senza le poltrone. I test di integrazione sono diventati più veloci del 60%.
.NET 8 · Python · RF · codice privato
River Monitoring SystemCorso di Embedded Systems & IoT
Un ESP32-S3 con un sonar misura il livello dell'acqua e lo pubblica via MQTT. Un servizio Java decide quanto aprire la valvola del canale, e un Arduino la muove con un servo e mostra lo stato su un LCD. Sopra c'è una dashboard in Python.
Circles, in parallelCorso di High Performance Computing
La stessa simulazione di intersezione tra cerchi in C, parallelizzata due volte: con OpenMP a memoria condivisa e con MPI tra processi, con misure di strong e weak scaling per entrambe.
Federated Lightweight ChatReplicazione, apposta nel modo difficile
Una chat di gruppo che ho scritto per studiare la replicazione. Ogni utente ha un container con una copia SQLite completa di tutte le stanze. I nodi convergono via gossip e concordano l'ordine dei messaggi con i vector clock, e un nodo continua ad accettare messaggi anche se è isolato o Redis è giù.
Una pipeline Spark che unisce i dati meteo NOAA a quelli della rete elettrica ENTSO-E, per vedere per esempio quanto la temperatura spinge i consumi o quanto la nuvolosità costa al solare.
Ogni skill carica i vincoli di progetto di un ingegnere famoso, ricavati da quello che ha pubblicato: Carmack, Lamport, Muratori, Ousterhout e altri. La parte che mi piace è la modalità review, in cui due lenti opposte criticano lo stesso codice.
Project manager, software di avionica, Aurora Rocketry
Borealis e Nemesis: software di volo e telemetria, team di 7 persone. Dettagli
2024
Tirocinio, software embedded, SPOT. Digital Made Simple
Reverse engineering RF e il simulatore OKIN.
2023 – 2024
Software Developer, UniBo Motorsport
Il software di magazzino del team di Formula Student: pooling del database e lettura dei QR.
Formazione
2025 – oggi
Magistrale in Ingegneria e Scienze Informatiche
Università di Bologna
2026
Semestre Erasmus+
Reykjavík University
2021 – 2025
Triennale in Ingegneria e Scienze Informatiche
Università di Bologna, tesi sulla telemetria LoRa per razzi
Strumenti
Soprattutto C e C++ su ESP32 (ESP-IDF, FreeRTOS, PlatformIO, Unity per i test), e Python per tutto quello che ci gira intorno. Uso anche Java, C#, Go, SQL, Docker e Linux, e ho scritto codice OpenMP, MPI e CUDA per i corsi di HPC.
Su GitHub
1069 contributi negli ultimi 12 mesi, in 88 giorni diversi.
Scritti
Scrivo sul blog, in italiano e in inglese, di lavoro, progetti e cose che sto imparando.